

Controllo qualità con i cobot
Ispezione automatizzata: ottica, tattile e fisica
Il controllo qualità è il fattore determinante per la sicurezza dei prodotti. Le verifiche manuali – sia che si tratti di controlli visivi che di misurazioni effettuate con strumenti portatili – sono tuttavia soggette a variazioni umane. Inoltre, molte moderne procedure di controllo (come le scansioni a ultrasuoni) sono difficilmente eseguibili manualmente con la necessaria costanza.
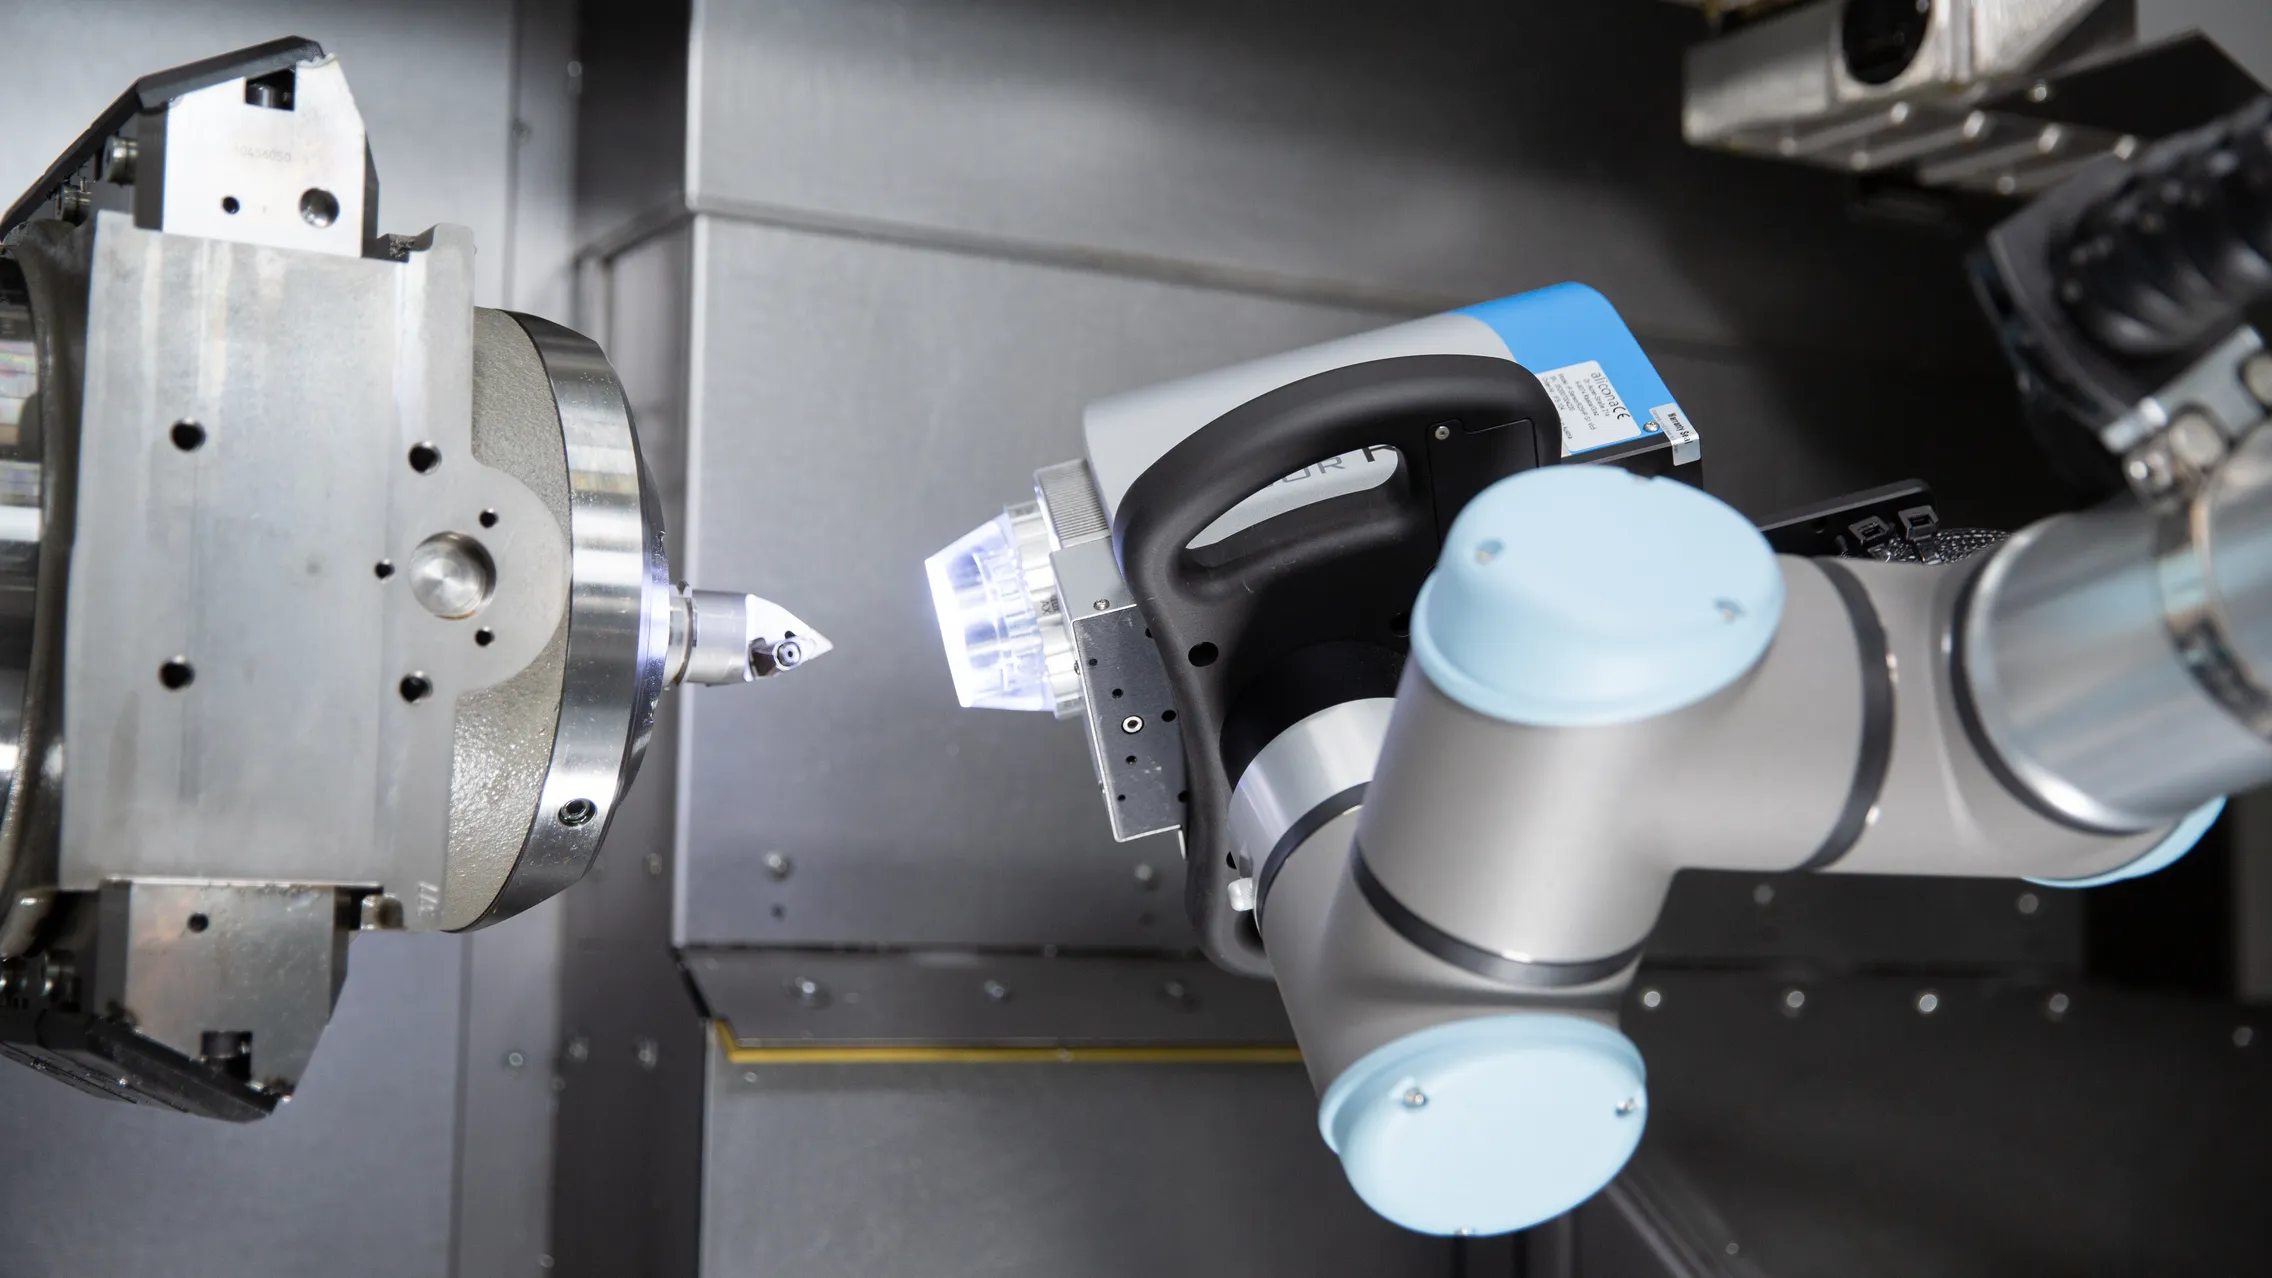
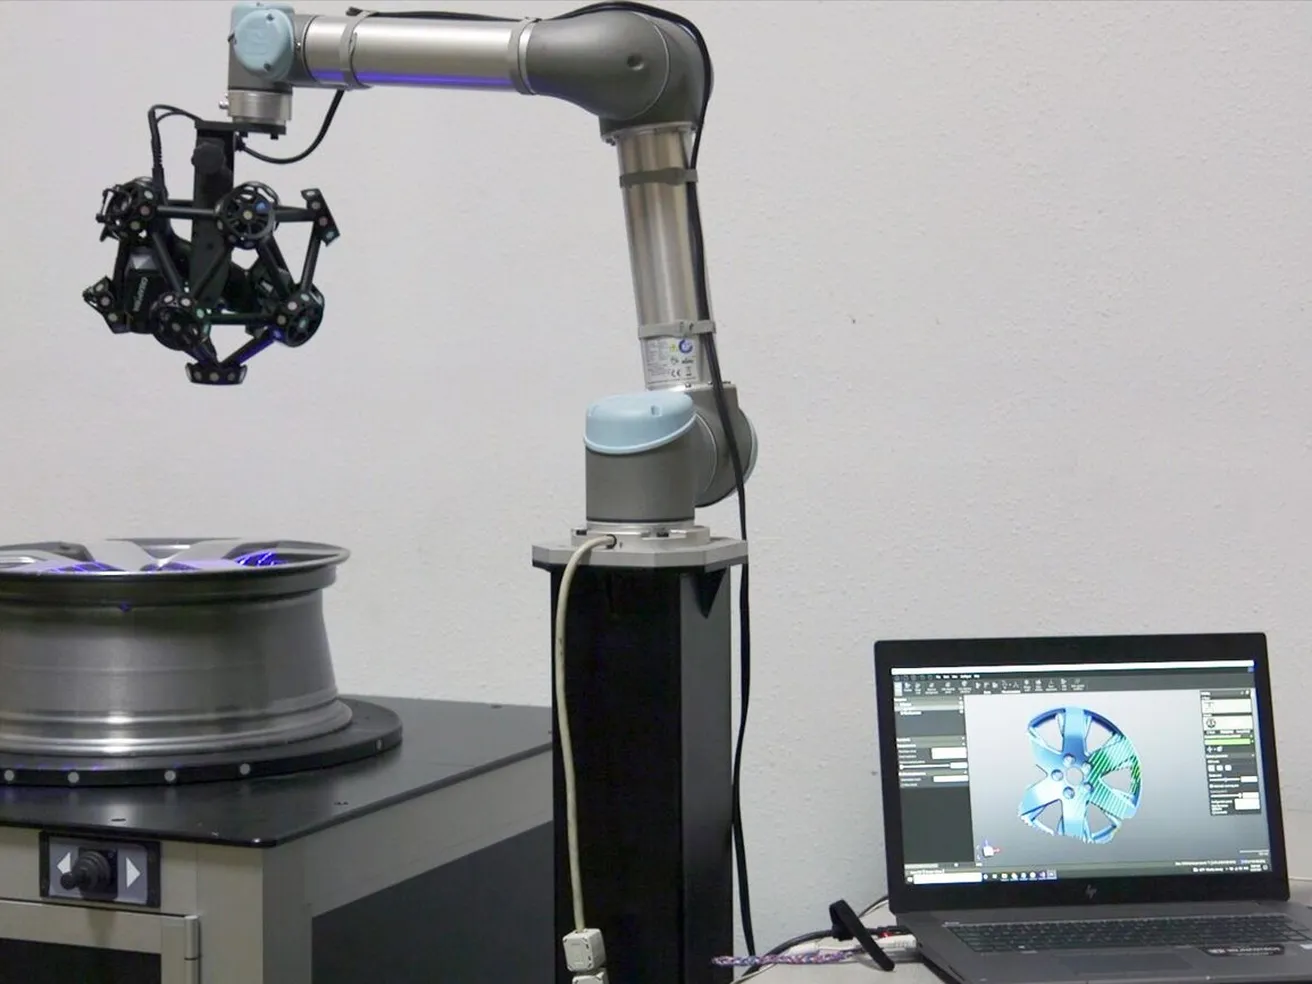
I cobot offrono in questo contesto la piattaforma ideale per la tecnologia di misurazione di precisione. Non fungono solo da supporti per le telecamere, ma anche da bracci di misurazione ad altissima precisione. Che il robot sostenga una telecamera, guidi un trasduttore di misura o muova una sonda a ultrasuoni su una superficie complessa, garantisce che la posizione, l’angolo e la pressione di contatto siano esattamente identici ad ogni misurazione.
ContattateciI vantaggi
Controllo multimodale: un cobot non si limita a una sola tecnologia. È in grado di eseguire controlli visivi (visione artificiale), premere pulsanti (test tattili) o scansionare le superfici con sensori (NDT). Ciò lo rende un banco di prova universale.
Riproducibilità nel contatto: nelle misurazioni tattili o nei controlli non distruttivi (ad es. a correnti parassite), è fondamentale che il sensore venga guidato in modo costante. Il robot elimina il “tremore” della mano umana e garantisce dati di misurazione affidabili.
Obiettività e documentazione: un sistema automatizzato effettua controlli rigorosi in base ai valori limite. Fornisce risultati costanti indipendentemente dall'ora del giorno e consente una registrazione completa di tutti i valori misurati a garanzia della tracciabilità.
Sfide
L'automazione dei processi di collaudo comporta elevati requisiti in termini di precisione e integrazione. Affrontiamo tali sfide con metodi collaudati:
Contorni 3D complessi
Spesso un sensore (ad esempio a ultrasuoni) deve essere guidato lungo un percorso curvo in modo che rimanga esattamente perpendicolare alla superficie. La soluzione: sfruttiamo i sei gradi di libertà del cobot. Tramite dati CAD o un semplice processo di apprendimento, il braccio robotico segue la superficie a forma libera del componente, mantenendo sempre il sensore all’angolo corretto rispetto alla superficie.
Fattori di disturbo ottici
La luce ambientale variabile o le superfici riflettenti possono alterare i risultati delle misurazioni ottiche. La soluzione: grazie all’impiego di tecnologie di illuminazione specializzate, obiettivi telecentrici e telecamere basate sull’intelligenza artificiale, creiamo condizioni costanti e rileviamo in modo affidabile le caratteristiche anche su materiali difficili.
Integrazione dei dati
I risultati dei test devono essere integrati nel processo di produzione. La soluzione: i nostri sistemi comunicano con il vostro PLC tramite i più diffusi protocolli di bus di campo (segnali IO/NIO) e trasmettono i dati di misura e le immagini direttamente al vostro sistema di controllo qualità per l’archiviazione.
Scoprite i cobot UR in azione
Prenota una dimostrazione del cobotTecnologie adeguate
L'affidabilità di un controllo automatizzato dipende in modo determinante dalla perfetta interazione tra la meccanica di movimento del robot e la tecnologia dei sensori impiegata. Un braccio robotico garantisce la necessaria precisione di ripetibilità, ma solo il sensore adeguato lo rende uno strumento di controllo a tutti gli effetti e oggettivo.
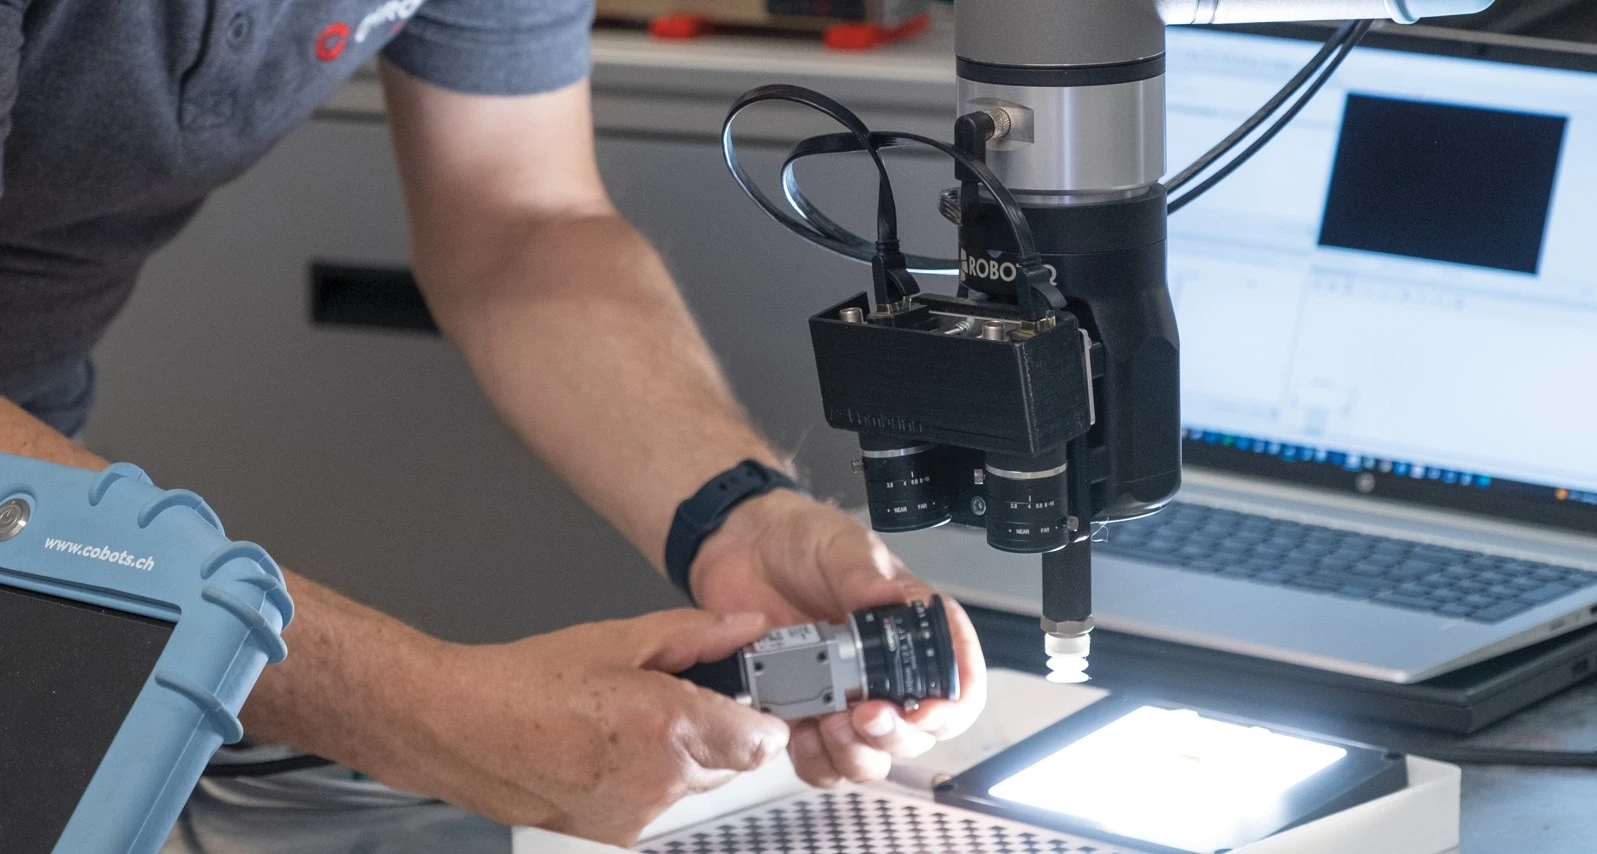
I requisiti variano notevolmente: mentre i controlli ottici richiedono una regolazione precisa dell’illuminazione, dell’ottica e della telecamera, i metodi tattili o di controllo non distruttivo (NDT) richiedono spesso una pressione di contatto costante e una guida precisa lungo superfici complesse. Pertanto, non configuriamo un prodotto standard rigido, bensì un sistema tecnologico completo che combina la flessibilità dei cobot con la tecnologia di misurazione e controllo più adatta a ciascun caso.
Cobot
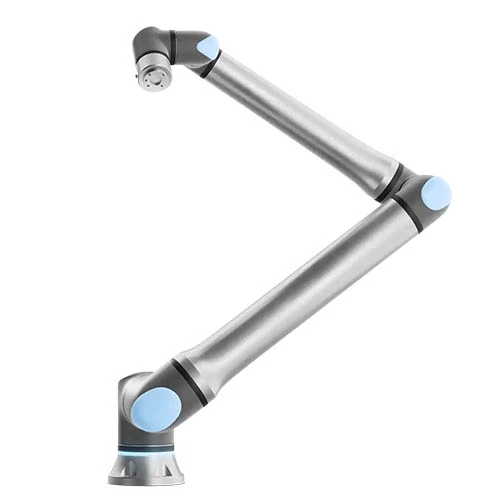
I cobot di Universal Robots garantiscono la precisione di posizionamento necessaria. Grazie ai sensori di forza e coppia integrati, sono in grado di mantenere costante la pressione di contatto durante le misurazioni o di inserire delicatamente i componenti in un dispositivo di misurazione.
Informazioni sui cobot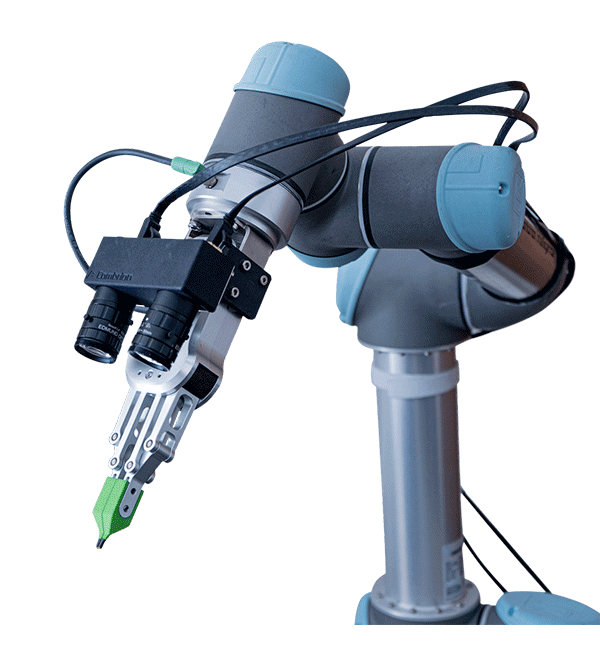
Componenti per la visione artificiale
Ci avvaliamo di un’ampia gamma di tecnologie per risolvere qualsiasi sfida nel campo dell’ottica:
- Telecamere 2D classiche: telecamere a matrice ad alta risoluzione (ad es. Basler) per misurazioni precise o telecamere intelligenti (ad es. Cognex) per una lettura rapida dei codici.
- Visione 3D e basata sull'intelligenza artificiale: per compiti complessi utilizziamo moderni sistemi di visione che funzionano grazie all'intelligenza artificiale. Questi sistemi sono estremamente resistenti alle variazioni di luce ambientale e riconoscono in modo affidabile anche componenti trasparenti, neri o fortemente riflettenti, con cui i sensori tradizionali non riescono a operare.
- Illuminazione e ottica: la scelta della corretta illuminazione (ad es. luci a cupola, ad anello o a barra) e di obiettivi telecentrici è fondamentale per il contrasto dell'immagine.
Prove fisiche e tattili
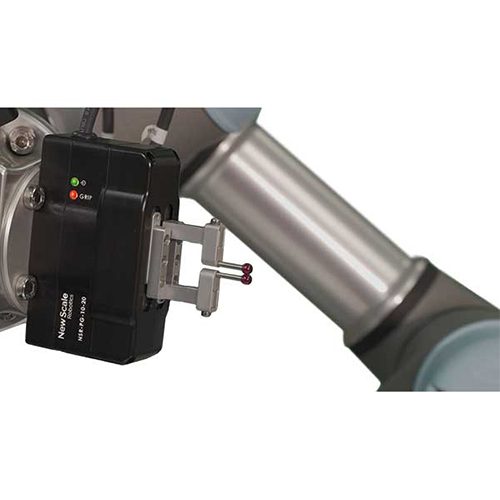
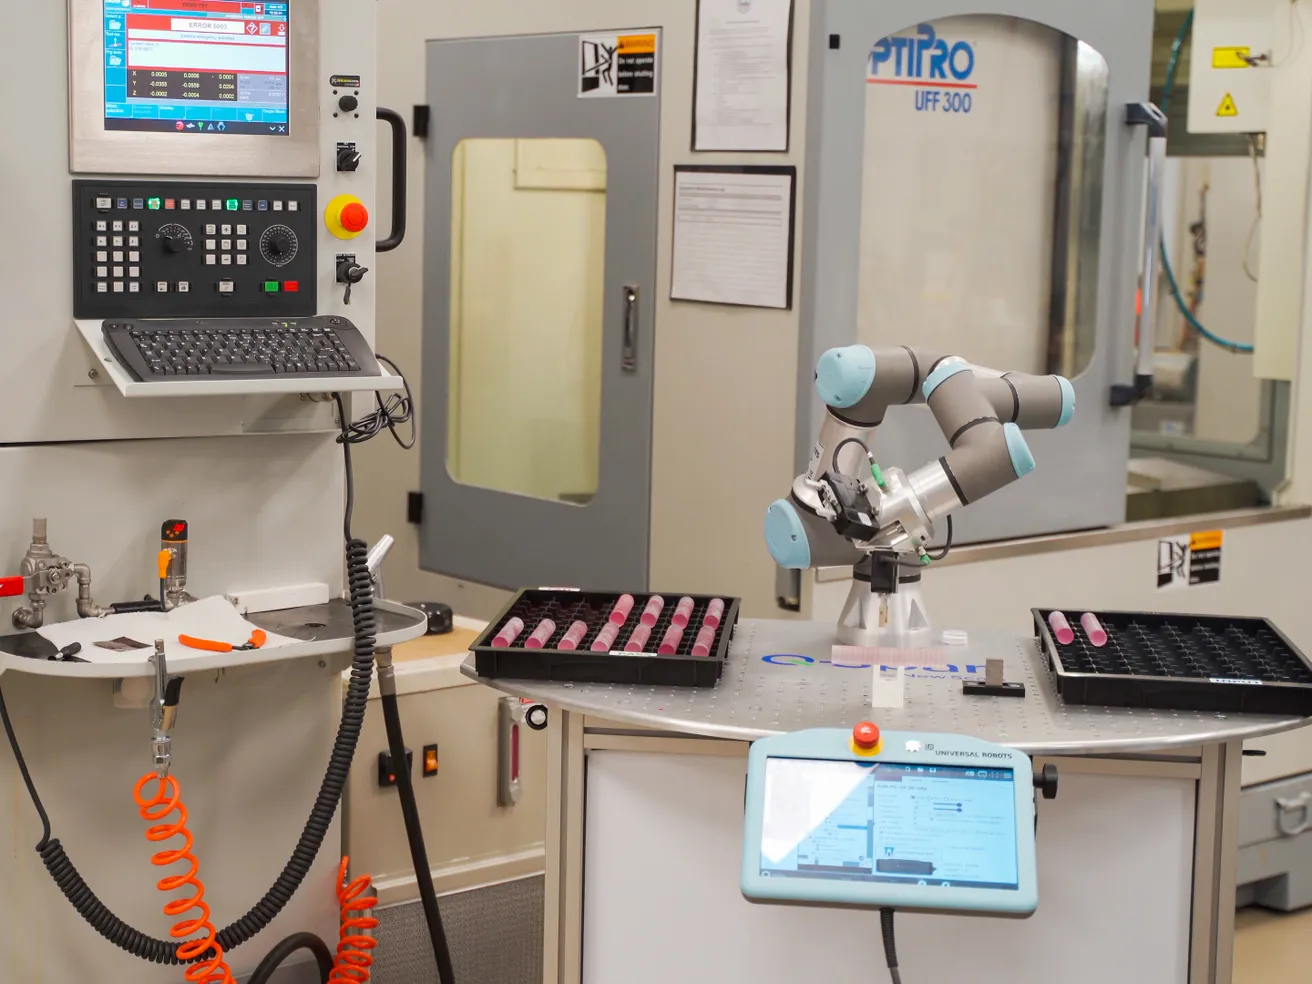
Poiché ogni operazione di controllo (ad es. ultrasuoni, correnti parassite, sensori a contatto) richiede sensori altamente specializzati, integriamo nel robot lo strumento di misura più adatto in base alle esigenze. Il cobot funge in questo caso da piattaforma universale, che guida con precisione i sensori di terze parti e trasmette i dati di misura al vostro sistema IT.
Tecnica di presa
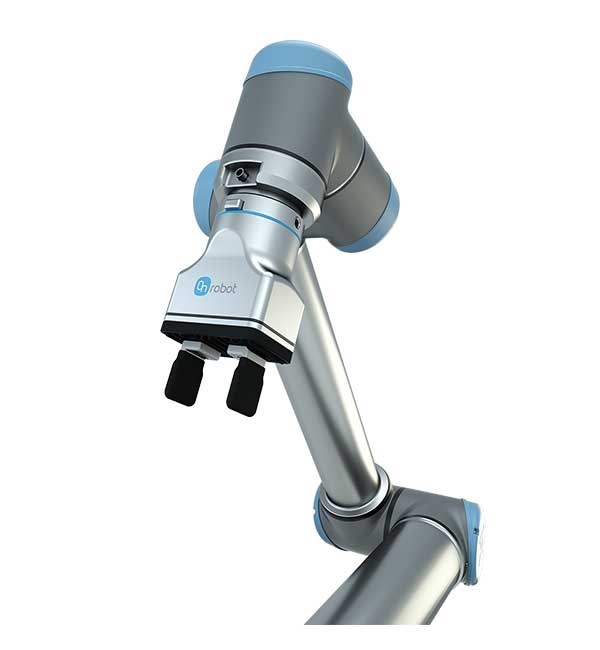
Nelle applicazioni “Part-to-Sensor”, il fissaggio è fondamentale. Utilizziamo pinze di precisione che trattengono saldamente il componente senza coprire le aree da ispezionare (ad esempio tramite presa interna o tecnologia del vuoto).
Vai alle pinzeRicerca di soluzioni
1. Analisi del compito di controllo: qual è il criterio? Si tratta di difetti estetici (graffi, etichette), precisione dimensionale (geometria) o difetti interni (cavità, crepe)?
2. Scelta della tecnologia
- Aspetto visivo: testiamo telecamere e illuminazione nel nostro laboratorio di visione artificiale.
- Dal punto di vista fisico: verifichiamo quale sensore (sensore di contatto, sonda NDT) sia necessario e come collegarlo al robot dal punto di vista meccanico ed elettronico.
3. Studio di fattibilità Simuliamo il processo: il robot raggiunge tutti i punti di misurazione sul componente? È possibile rispettare il tempo di ciclo? Come devono essere trasmessi i dati (pass/fail)?
4. Integrazione: colleghiamo il robot allo strumento di misura. Il robot avvia la misurazione non appena viene raggiunta la posizione e riceve il risultato per la documentazione.


Contattateci