


Robotiq TSF-85
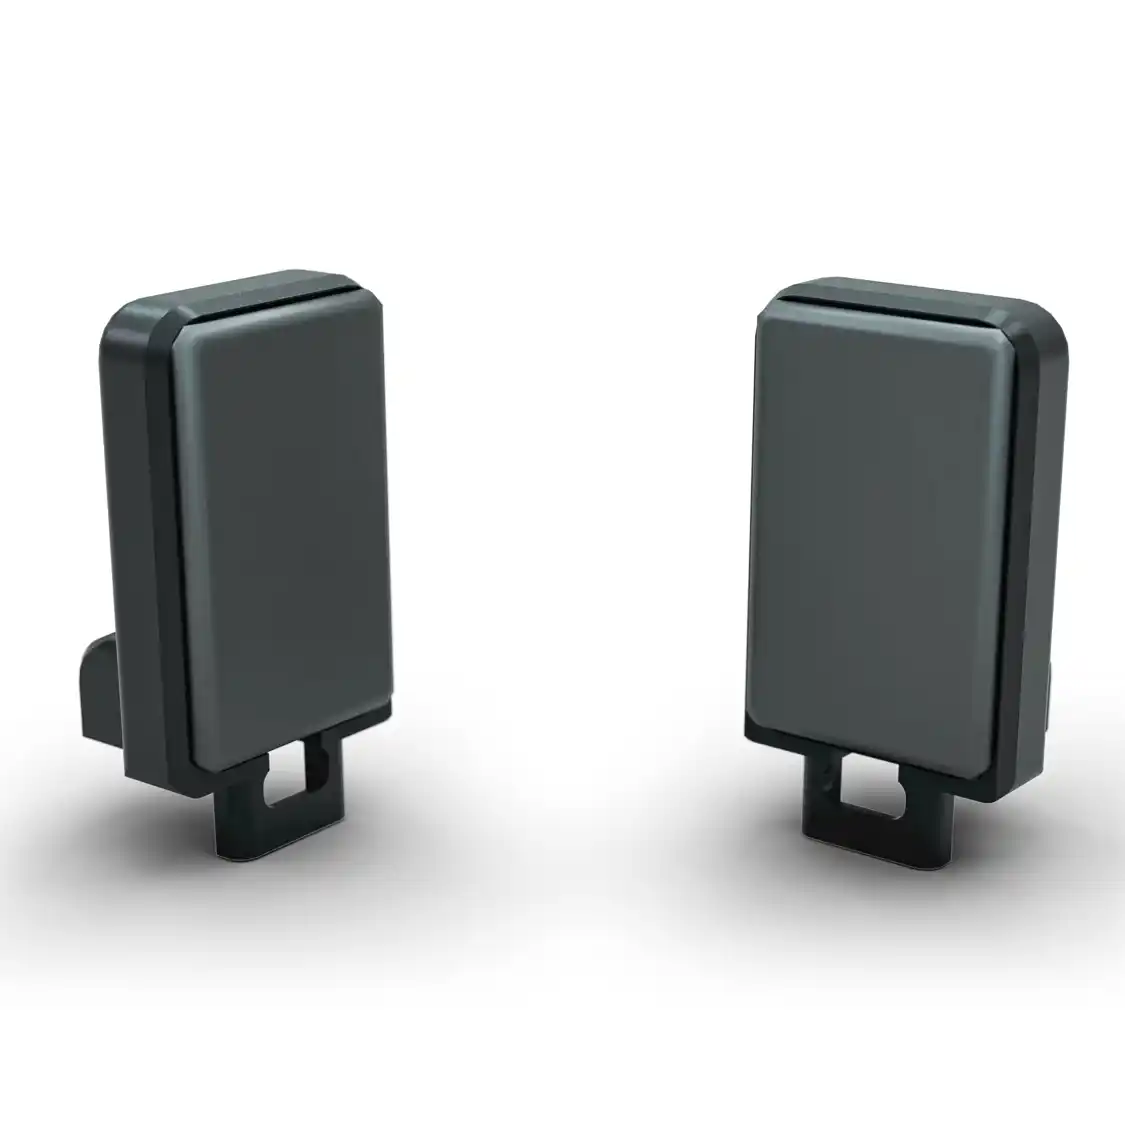
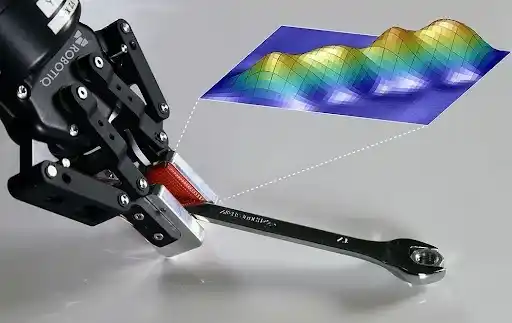
Le punte delle dita con sensori tattili Robotiq TSF-85 rappresentano un passo avanti fondamentale per la Physical AI, in quanto conferiscono ai robot una percezione tattile precisa. Grazie al rilevamento in tempo reale di pressione, vibrazioni e propriocezione, consentono una manipolazione affidabile in ambienti imprevedibili. I sensori sono progettati come sostituti diretti delle punte delle dita standard della pinza Robotiq 2F-85 e forniscono i dati multimodali necessari per esperimenti avanzati di intelligenza artificiale e complesse operazioni di manipolazione.
Descrizione
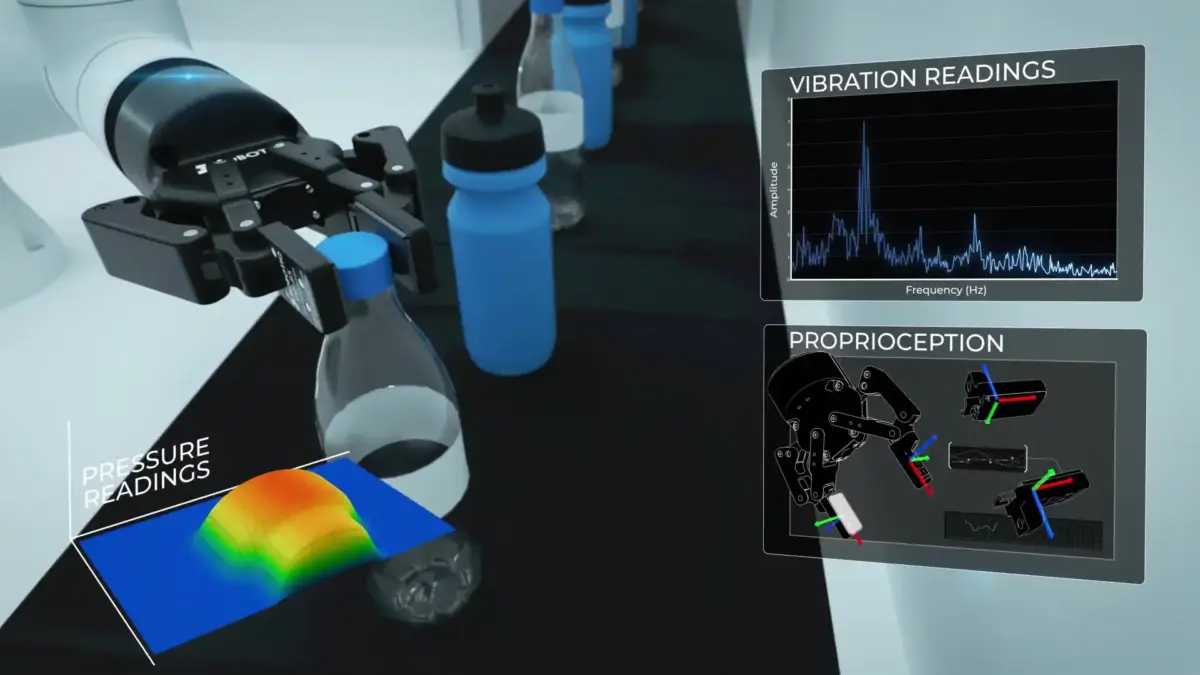
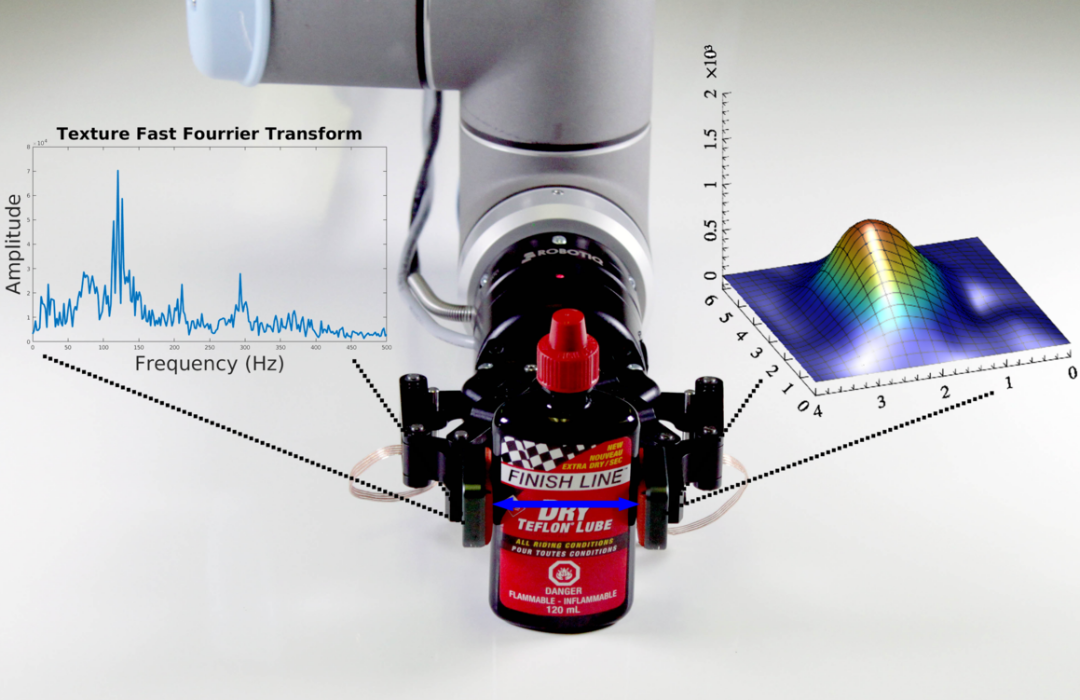
Il Robotiq TSF-85 introduce nella robotica la modalità mancante del senso del tatto. Le punte delle dita utilizzano un sistema di sensori capacitivi a matrice per monitorare sia gli eventi statici che quelli dinamici sul pad sensibile. Mentre i sensori statici misurano la pressione e la distribuzione della forza per identificare gli oggetti in base alla loro forma e rigidità, i sensori dinamici rilevano le vibrazioni ad alta frequenza. Ciò consente al robot di rilevare immediatamente un inizio di slittamento e di impedire la caduta dei pezzi da lavorare tramite una ri-presa dinamica. Inoltre, un’IMU interna a 3 assi garantisce un feedback propriocettivo. Ciò permette di determinare l’esatto orientamento del sensore nel sistema di riferimento globale, migliorando in modo significativo la localizzazione degli oggetti e la valutazione della qualità della presa. Il TSF-85 è quindi molto più di un semplice accessorio per la presa; è uno strumento di misura altamente sofisticato per il riconoscimento della texture, il monitoraggio dello slittamento e la generalizzazione su diverse geometrie di contatto. La semplice integrazione negli ambienti ROS2 esistenti lo rende lo strumento ideale per lo sviluppo della prossima generazione di sistemi robotici autonomi e in grado di apprendere.
Dettagli tecnici
| Compatibilità | Robotiq 2F-85 |
| Tecnologia dei sensori | Sistema di sensori capacitivi ad array |
| Risoluzione | 28 taxel (griglia 4×7) |
| Frequenza | 1000 Hz |
| Campo di forza | 0–225 N |
| Propriocezione | IMU interna a 3 assi (x, y, z) |
| Dimensioni | 28,4 mm x 44 mm |
| Assistenza software | ROS2, NVIDIA Isaac Sim |
| Funzioni dei sensori | Pressione, vibrazione, orientamento |
Dettagli tecnici
Prodotti correlati

Contattateci